

光栅尺常见报警分析
2026-10-30 来源: 通用技术集团机床工程研究院有限公司 作者:肖 博 张国杰
高档数控机床中,光栅尺作为全闭环位置反馈元件应用广泛。日常维护中大量报警与光栅尺有关,常见的有通讯异常、软断线及其他关联报警。下面以 FANUC 系统为例,从信号完整性角度分析故障机理,并介绍以半闭环切换为核心的隔离诊断方法,以期抛砖引玉。
一、通讯异常类报警
1. 报警介绍
通讯异常类报警通常包括以下几种 :
SV0383:X 轴脉冲丢失(外置)
SV0384: 软相位报警
SV0385: 串行数据错误(外置)
此类报警的本质是光栅尺的通讯异常。基于信号完整性理论,其根源可归纳为三种典型情况 :信号连续性中断(插头接触问题)、信号传输链路失效(线缆破损问题)和光栅本体污染失效(光栅尺内部污染问题)。
按故障概率从高到低,排查顺序为 : 光栅线缆插头 → 光栅线缆 → 光栅尺本体。下面结合实例逐一分析。
2. 信号连续性中断
故障现象 : 卧加 TH63 开机后,X 轴出现报警 SV0383:X 轴脉冲丢失(外置)。
分析解决 : 检查分离式检测单元模块 SDU,发现在 JG107 处的插头插座配合松动,将线缆插头移至空闲的 JF108(见图 1),并修改相应的接口参数(FSSB/ 轴界面),报警消失。插头松动会导致接触电阻增大,在振动环境下产生间歇性断路,从而破坏信号传输。此案例说明 : 保证插头接触可靠,是确保信号完整性的首要环节。
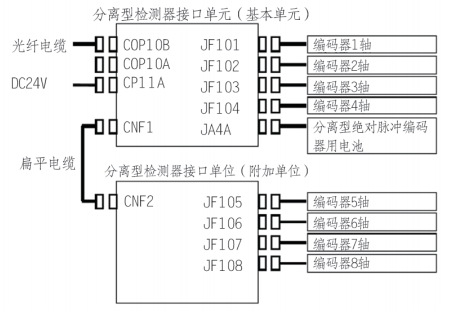
图 1 分离式检测单元模块 SDU
3. 信号传输链路失效
故障现象 : 卧加 630H 的 X、Y 和 Z 轴均为全闭环( 光栅型号 :LC493F, ML770mm。ID 557644-15 SN 49086395V),通过多次实验和观察,根据现象总结出故障规律 :
(1)当 X 轴参与移动时,便会偶发报警,但是报警轴为 Y 轴 :
SV0384(Y)软相位报警
SV0385(Y)串行数据错误(外置)
(2)当 X 轴不参与移动时,即使 Y 轴移动,也没有报警。
分析解决 : 由前述可知,Y 轴的光栅尺本体发生故障概率不大——若故障源在 Y 轴的光栅尺本体,则 Y 轴移动时应必然触发报警,故转而以线缆为切入点进行分析。
在 X 方向上,线缆敷设经过了坦克链,重点检查坦克链中的线缆 : 发现 Y 轴光栅线缆护套破损,屏蔽层撕裂,芯线绝缘层磨损,铜丝裸露且有断股,如图 2 所示。推测 X 轴运动时,坦克链的弯曲动作会使破损处的导线发生动态瞬时断线,导致 Y 轴位置反馈信号丢失而报警。
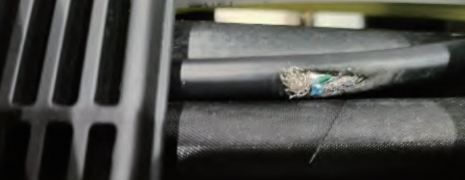
图 2 电缆磨损
在 Y 方向上,线缆敷设也经过了坦克链,进而查看 Y 向坦克链中的光栅线缆,发现完好无损。这也很好地解释了 “当 X 轴不参与移动时,即使Y 轴移动,也没有报警” 的现象。
为了顺畅地敷设线缆和管路,更换更大规格的坦克链。更换新线缆(ID 545547-12),报警消除。选择更大尺寸规格的坦克链,重新敷设坦克链中的油管、动力电缆、信号电缆和光栅电缆,并采用分层和隔断等物理隔离措施,避免油管和线缆之间的挤压、磨损,从根本上解决问题,如图 3 所示。
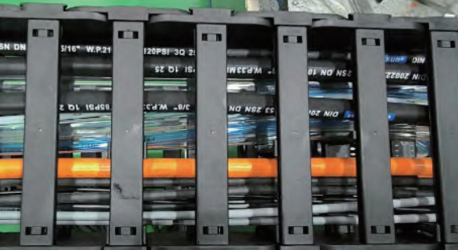
图 3 处理后
4.传感器本体污染失效
故障现象 : 卧加 500h 开机报警,初为偶发报警,重新上电报警可自行消除 ; 后发展为开机即报警,报警如下 :
SV0383(X1) 脉冲丢失(外置)
SV0384(X1) 软相位报警(外置)
分析解决 : 依次检查光栅线缆及插头,均未发现异常。故怀疑故障可能源于光栅尺本体。因为光栅尺维修拆装较为繁琐,还可通过 “线缆互换” 的方法进行再次确认。
(1)线缆互换
确认新电缆的 ID 号 :
适配线 ID:ID1036547-03
延长线 ID:ID1130952-09
用新电缆更换原电缆后,发现报警仍然存在,排除了线缆链路作为故障源的可能性,进一步将故障锁定至光栅尺本体,需要拆卸光栅尺进行维修。
这里需要指出的是,验证光栅尺本身故障,还可以采用海德汉提供的相位角测量仪 PWM20,其与 ATS 测试软件一起使用时,可以诊断和调整海德汉公司的编码器,这里不做赘述。
(2)维修
拆卸光栅尺,返厂维修。故障溯源分析表明 :机床加工工件期间所使用的冷却液产生冷凝水,从而造成液体污染,最终导致故障。光栅厂家处理后,重新安装光栅尺,再试报警消除。至此光栅尺的使用状态恢复至故障前。
(3)增加光栅吹气
增加光栅吹气,其作用体现在两个方面 :主动清洁(吹走污染物): 持续的气流在读数头和标尺光栅之间形成一道 “气帘”,吹扫路径上的污染物,防止它们进入和附着在关键的测量区域。其本质是一种 “主动式防护” 而非 “被动式密封”。
正压防护(阻挡污染物进入): 持续向外吹气,在读数头内部形成一个略高于外部环境的气压。这样,当外部有污染物试图侵入时,会被这股向外的气流 “推出去”,从而实现物理隔离。这借鉴了洁净室设计中的 “正压隔离” 原理。
这里值得一提的是,海德汉新一代光栅尺LCx16,推出最新 “真图像” 技术,无需使用光栅吹气,就可以应对冷却液的污染而不出现报警。抗污染能力显著增强,提高了机床的稳定性,这为机床厂家提供了进一步的方案和产品选择。
二、软断线报警
1. 报警介绍
SV445 软断线报警的实质——从控制系统动力学来看,属于 “位置环与速度环的响应失配” :位置反馈的增量(ΔP)与速度反馈的积分(∫ v dt)之间的偏差超过系统预设阈值。通常情况为电机位置与光栅尺位置之间的 “间隙” 太大(即机械传动链中的 “空回” 或 “背隙”): 电机已经运转,工作台却没有移动。
2. 机械传动链刚度失配
故障现象 : 立加 KT13,X 轴一移动便出现报警 :SV445 软断线报警。
分析解决 : 检查联轴节和丝杠螺母的连接,发现联轴节松动,重新紧固后,报警消除。此案例说明,闭环系统的性能上限受限于其最薄弱的机械环节。
三、其他关联报警
1. 报警特征说明
在通讯异常与软断线报警之外,还存在一类报警,其表象与光栅尺无直接关联,故障原因与症状之间呈现出错综复杂的关系。透过这些表象,可以将它们归纳为三种典型的理论模式 : 非单调性、跨轴振动耦合、测量基准失效。
非单调性 : 指故障的 “因” 与 “果” 之间不遵循简单的线性对应关系。例如,一根线缆的物理微损伤,其直接后果不一定是 “断线”,而可能经过信号完整性与伺服控制回路的非线性转换,表现为同一个轴在静止状态下负载波动。这种 “反直觉” 的现象,是诊断中最大的陷阱。
跨轴振动耦合 : 指一个轴的故障(如光栅尺反馈异常)引发其伺服系统振荡,该振荡作为激励源,通过机床结构这一 “机械传导介质”,被动地传递到其他看似独立的轴上,导致其他轴负载异常或报警。这要求维护人员具备系统思维。
测量基准失效 : 指光栅尺与被测运动体之间的刚性连接被破坏。全闭环控制的前提是测量结果能真实反映运动状态。一旦光栅尺松动,系统将获得失真的反馈,从而触发各类离奇报警。这是对系统物理前提的根本性破坏。
下面结合具体实例,逐一剖析,并阐述 “半闭环切换法” 的应用。
2. 非单调性
故障现象 : 卧加 JIG630 开机后,Z 轴即使静止不动,其负载仍然有波动且逐渐增大,进而报警 :SV0436(Z) 软过热继电器(OVC)。
分析解决 :
1)机械问题的排查
(1)机械干涉 : 怀疑机械干涉引起负载变大。然而,Z 轴处于静止状态,显然机械干涉不可能发生。
(2)床身的水平误差 :Z 轴为一组同步轴,且为水平轴。怀疑床身水平误差导致同步轴之间“相互干涉”。然而,Z 轴处于静止状态,同步轴之间水平误差也不会起作用。再者,即使主从轴进行同步调整,该水平误差的影响也是极其有限,忽略不计。
考虑到负载变化的特征 : 有波动,且逐渐增大。此时 Z 轴为全闭环,考虑在半闭环模式下进一步比对确认。
2)半闭环诊断
通过修改参数,将控制系统改为半闭环,重新上电后报警 SV0436(Z) 消除。由此可推断 : 故障源位于全闭环的反馈链路中,而非伺服驱动或电机本体。
3)检查
发现光栅线缆在线夹处压线太紧且有 180 度的 “硬弯”。从信号完整性理论分析 : 线缆固定施工环节的松弛度和弯曲半径严重不合理,不符合光栅线的基本敷设原则,如图 4 所示。过小的弯曲半径会永久性损伤电缆的电气特性,可能导致屏蔽层变形、开裂,绝缘层受损,进而引发特性阻抗不连续从而引发信号问题。允许的弯曲半径 R 取决于电缆的直径和使用状态。这里电缆为φ6,在固定敷设的使用状态下,弯曲半径 R 应不小于 20mm。
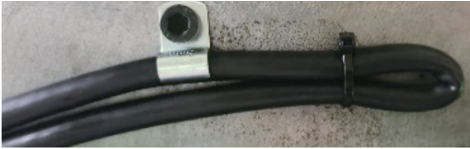
图 4 不合理敷设
4)故障处理
重新敷设,且在线夹处为线缆 “松绑”,避免机械应力集中导致隐性损伤,如图 5 所示。恢复全闭环的参数,报警消除。这个故障启示我们 :故障推理不能依赖简单的线性外推。
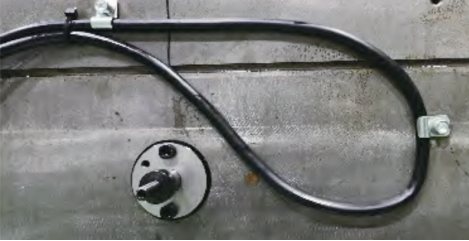
图 5 处理后
3.跨轴振动耦合
机床简介 : 卧式加工中心 M800H, 有 3组同步轴, 分别为 X 和 X1;Y 和 Y1 轴 ;Z 和Z1。X、X1、Y、Y1、Z 和 Z1 轴均配置光栅LC193F/10nm,如图 6 所示。
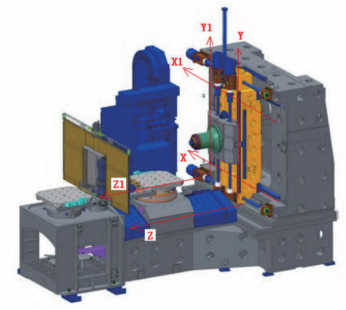
图 6 卧加 M800H 同步轴分布
故障现象 : 各轴即使轻微移动时,也会伴随有明显的 “嗡嗡” 振动声响。通过监视负载,发现 X、X1、Y、Y1、Z 和 Z1 轴负载变化剧烈,忽大忽小,负载变化范围为 0 到 150%,导致同步轴出现报警 SV0001: 同步轴校准错误,机床无法运行。
故障分析 :
1)寻找振动源 - 主轴和 B 轴
(1)主轴:此时主轴没有使能,不会产生振动。
(2)B 轴 : 此时处于夹紧状态,处于伺服关断状态,不会产生振动。
故障现象 : 各轴即使轻微移动时,也会伴随有明显的 “嗡嗡” 振动声响。通过监视负载,发现 X、X1、Y、Y1、Z 和 Z1 轴负载变化剧烈,忽大忽小,负载变化范围为 0 到 150%,导致同步轴出现报警 SV0001: 同步轴校准错误,机床无法运行。
故障分析 :
1)寻找振动源 - 主轴和 B 轴
(1)主轴:此时主轴没有使能,不会产生振动。
(2)B 轴 : 此时处于夹紧状态,处于伺服关断状态,不会产生振动。
2)寻找振动源 -X、X1、Y、Y1、Z、Z1 轴
(1)考察半闭环 : 将各轴设置为半闭环,在手脉方式下缓慢移动并观察负载情况。除 Y 轴为重力轴上移负载可达 30~40% 外,其他各轴负载均在 10% 左右,由此认为在半闭环的情况下,负载是正常的,这也排除了机械上的干涉。这一结果的关键推论是 : 故障并不是由机械本体的物理卡滞引起的,而是源于全闭环控制的引入。换言之,电机实际输出扭矩正常,问题出在全闭环反馈链路上——这是典型的 “测量域” 故障。
(2)各轴分别排查(单因子变量法): 通过参数设置,依次对各轴的全闭环情况进行排查试验,试验结果如下 :
试验序号 1:X 全闭环,其他轴半闭环,电机负载故障复现。
试验序号 2:X1 全闭环,其他轴半闭环,电机负载正常。
试验序号 3:Y 全闭环,其他轴半闭环,电机负载正常。
试验序号 4:Y1 全闭环,其他轴半闭环,电机负载正常。
试验序号 5:Z 全闭环,其他轴半闭环,电机负载正常。
试验结果说明,故障一定与 X 轴的全闭环控制有关。由此可建立因果链 :X 轴全闭环反馈链路异常→ X 轴伺服系统产生振荡→振荡通过机床结构(床身、立柱)传递→耦合至 Y/Z 轴的机械负载→表现为多轴负载同时异常。
从结构动力学角度解释 :X 轴剧烈振动时,它会拽着整个机床结构一起振动,这个振动会直接传递给 Y 轴和 Z 轴的机械部件,导致它们的受力情况瞬间恶化。而电机负载,本质上就是受力情况的反馈,所以其他轴的负载会跟着剧烈跳动。
通过询问装配人员,故障现象发生前,X 轴动尺支架的尺寸有过改动,支架重新进行了安装。这是一条关键线索,检查动尺支架,发现有松动。
故障排除 : 重新安装并充分紧固 X 轴动尺支架,故障现象消除。由此可知,维护人员不能 “头痛医头,脚痛医脚”,而要具备系统思维,寻找跨轴的、跨子系统的关联。
4.测量基准失效
故障现象 :630Hi 卧式加工中心,B 轴采用力矩电机 Dis2000/150,配置海德汉 RCN 727F型整体式圆光栅(绝对式角度编码器)。磁极检测不能完成,报警 SV454: 非法的转子位置检测。故障分析 :
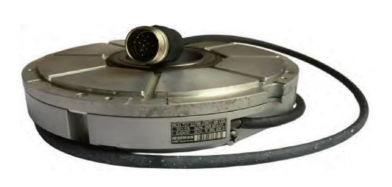
图 7 海德汉 RCN 727F
从电机控制原理分析,这里磁极检测采用动态检测方式——施加电流脉冲,通过位置反馈(即B 轴的光栅尺)检测电机的微小转动方向,从而反推磁极位置。
(1)检查动力线的连接,并没有 “缺相、断线或相序错误” 的情况。
(2)检查光栅尺的反馈,发现 B 轴光栅尺松动。检查圆光栅的安装状态,发现与转台机座的连接出现松动——固定螺钉未完全紧固。
此时,系统施加的电流脉冲本应使电机产生一个微小、单一方向的转动(有用信号,幅值仅角秒级)。但由于松动,读数头(封装在整体式原光栅内)自身也在晃动(干扰信号,幅值可达角分级甚至更大)。有用信号的幅值远小于干扰信号的幅值,真实的位置信号已经完全淹没在松动产生的干扰之中——即信噪比急剧下降。系统无法从这些混乱的数据中解析出真实、唯一的转动方向,因此报 SV454 “非法转子位置检测”。
故障排除 : 重新安装圆光栅,充分紧固光栅尺与转台机座的连接螺钉,确保测量基准绝对稳定。再次进行磁极检测,报警消除,设备恢复正常运行。关键启示是 : 全闭环系统的核心前提是 “反馈元件与被测量运动体之间必须保持绝对的、无相对运动的刚性连接”。当这个前提被破坏,系统必然会出现各种看似离奇、实则合情合理的报警。
四、多报警并发定位
多报警并发 : 指多个子系统(如主轴、各伺服轴)同时报警,其根源通常并非多个独立故障的巧合叠加,往往需要具体问题具体分析。如何快速定位故障,是现场维护中的常见难题。
故障现象 :μ1000 立加正常运行半年,突然出现报警,伺服无法使能,机床无法运行,报警如下 :
SV1067 FSSB: 配置错误(软件)
SP1999 主轴控制错误
SP1220(S)无主轴放大器
DS0650(B)检测磁极请求
根据 “时间特征” 推断 : “正常运行半年,突然出现报警” ——这一关键信息具有典型的 “突变型故障” 特征(区别于 “渐变型故障”),排除参数被误改的可能性,重点指向硬件问题。
故障报警关联性分析 :
SV1067:FSSB 配置错误(软件),可能指向FSSB 通讯链路中断、参数配置与实际硬件不符、光栅尺异常导致放大器状态异常。
SP1999: 主轴控制错误,可能指向主轴放大器通讯异常、未被识别、主轴放大器本身故障。
SP1220: 无主轴放大器(S),可能指向主轴放大器未通电、FSSB 光纤中断、反馈设备短路影响放大器识别。
DS0650: 检测磁极请求(B),可能指向伺服反馈信号异常(光栅尺)、电机动力线问题。这属于 “多报警并发” 现象,可能是同一个底层原因导致的(比如 FSSB 通讯链路的问题),检查 FSSB 光缆及其连接,未见异常。
也可能是某个反馈设备异常波及了整个系统,考虑将 “半闭环验证” 作为优先排查手段。改为半闭环后,报警消除。由此可推断 : 问题在全闭环反馈链路上,而非 FSSB 通讯链路或放大器本体。进一步排查 :
(1)更换反馈链路上的分离式编码器接口单元 SDU1(A02B-0323-C205),故障依然存在,排除了该硬件在全闭环反馈链路上作为故障源的可能性。
(2)采用 “逐轴排除法” : 针对每根轴的光栅,逐个屏蔽进行试验,可知 Z 轴的光栅反馈故障。
试验序号 1:X 全闭环,其他轴半闭环,电机负载正常。
试验序号 2:Y 全闭环,其他轴半闭环,电机负载正常。
试验序号 3:Z 全闭环,其他轴半闭环,电机负载故障复现。
由此可建立因果链 :Z 轴全闭环反馈链路异常 →全闭环反馈信号异常 →控制系统检测到多轴 / 主轴异常 → 触发并发报警。
故障排除 : 进一步排查 Z 轴的全闭环反馈链路,发现 Z 轴光栅线缆破损(见图 8),更换新的线缆,故障消除。重新敷设坦克链中的油管、动力电缆、信号电缆和光栅电缆,并采用分层和隔断等物理隔离措施,避免油管和线缆之间的挤压、磨损,从根本上解决问题。
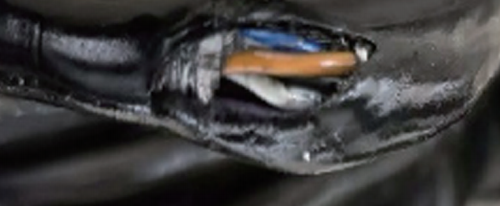
图 8 线缆破损
五、结语
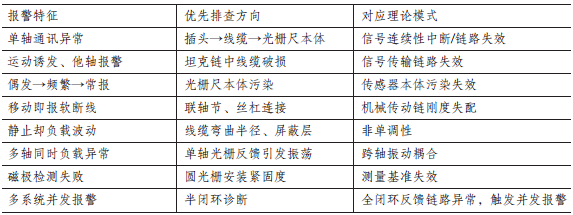
光栅尺是全闭环控制系统的 “感知层”,其可靠性决定机床的精度与稳定性。本文将常见的故障归纳总结(见附表),并提炼出以半闭环切换为核心的隔离诊断方法。在 “知其然” 的基础上进一步 “知其所以然”,是超越 “替换法” 经验维护、进入 “归因法” 理论指导型维护的必经之路。另外,在数控系统说明书的基础上,对故障处理的方法进行二次归纳总结,可以大大提升故障排除的准确性和效率。
光栅尺报警诊断速查表
投稿箱:
如果您有机床行业、企业相关新闻稿件发表,或进行资讯合作,欢迎联系本网编辑部, 邮箱:skjcsc@vip.sina.com
如果您有机床行业、企业相关新闻稿件发表,或进行资讯合作,欢迎联系本网编辑部, 邮箱:skjcsc@vip.sina.com
更多相关信息